A continuación te explicamos cómo conseguirlo con un GNSS de alta precisión.
Los vehículos autónomos y los espectáculos de luces con drones son dos ejemplos de cómo tan solo un decímetro puede marcar la diferencia entre el éxito y el fracaso. También son ejemplos de por qué la tecnología de alta precisión del sistema global de navegación por satélite (GNSS) se está convirtiendo cada vez más en un requisito clave para las aplicaciones de posicionamiento.
Para circular con seguridad por autopistas concurridas y calles urbanas estrechas, los vehículos autónomos necesitan información de localización de gran precisión. Para crear imágenes de aspecto realista, es necesario agrupar miles de drones lo más cerca posible unos de otros, por la misma razón por la que una mayor densidad de píxeles hace que un televisor 4K resulte más realista que uno HD de 1080p.
Esos requisitos suponen un gran reto para el GPS, el GLONASS, el Beidou y otros sistemas GNSS, cuya precisión se limita a entre 1,5 y 10 metros aproximadamente. La única forma de alcanzar una precisión del orden de los decímetros, centímetros o incluso milímetros es complementar los sistemas GNSS estándar con tecnología que proporcione información adicional sobre la ubicación.
El reto no radica en que el GNSS estándar tenga limitaciones inherentes, sino más bien en que todos estos sistemas están sujetos a una gran cantidad de fuentes de error que merman su rendimiento general. Los ingenieros y científicos especializados en sistemas GNSS han creado un «presupuesto de error» para poner de relieve dónde se cuelan los errores (o, dicho de otro modo, dónde se pierde la precisión), de forma muy similar a como uno podría tener que anotar en qué se gasta el dinero cada mes.
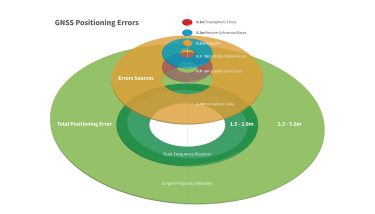
El gráfico y la tabla que figuran a continuación ilustran con mayor detalle los errores de posicionamiento del GNSS.
| Artículo | Descripción | Error típico |
|---|---|---|
| Errores de los relojes por satélite | La posición depende de los relojes. El reloj de cada satélite puede presentar desviaciones. Cada satélite envía información de corrección. Sin esta corrección, el error puede llegar a ser de hasta 300 km. | 0,4 – 1 m |
| Errores de posición de los satélites | La determinación de la posición también depende de conocer la posición de cada satélite. Los satélites transmiten su propia posición (efemérides), pero esta información no es perfecta. | 0,3 – 1 m |
| Retardo ionosférico | Las capas superiores de la atmósfera están «ionizadas» por el sol, lo que interfiere en las señales que se transmiten entre los satélites y la Tierra. Los receptores autónomos pueden utilizar un modelo matemático para aplicar cierta corrección. Sin corrección, el error puede llegar a ser de 7 m. | 1 – 3 m |
| Retardo troposférico | La troposfera es la capa más baja de la atmósfera y el lugar donde vivimos. La lluvia, la niebla y el resto del agua presente en el aire provocan un retraso en la señal. Este retraso varía en función de la ubicación, la altura y el ángulo respecto al satélite. Se pueden utilizar modelos para reducir el error. | 0.2 m |
| Polarizaciones del receptor y la antena | Los receptores presentan desviaciones que provocan errores. Por lo general, estos son pequeños, del orden de centímetros. Las antenas también pueden provocar desviaciones (centro de fase y retardo de grupo). | 0.2 m |
| Multitrayectoria | A medida que las señales viajan desde el satélite hasta la Tierra, rebotan, se reflejan y se distorsionan. | 0.2 m |
| Total | Receptor de una sola frecuencia | 2,3 ~ 5,6 m |
| Receptor de doble frecuencia | 1,5 ~ 2,8 m |
Las tecnologías GNSS de alta precisión mitigan estos retos utilizando un segundo receptor cercano para proporcionar datos de corrección al receptor principal. Estos sistemas también se conocen como GNSS diferencial (DGNSS o DGPS), cuyo nombre hace referencia a la «diferenciación» que realizan los dos receptores con los datos. El receptor principal, de alta precisión, analiza los datos de corrección y sus propios datos para hallar la diferencia entre ambos, lo que le permite eliminar las fuentes de error comunes a ambos receptores.
Los receptores diferenciales pueden eliminar o reducir las siguientes fuentes de error:
- Errores de los relojes por satélite
- Errores de posicionamiento de los satélites
- Retardo ionosférico
- Retardo troposférico
- Sesgos de la antena (en determinadas circunstancias)
Además, los receptores de doble o múltiple frecuencia pueden reducir significativamente el efecto del retraso ionosférico (hasta unos 0,2 m) aprovechando el hecho de que las diferentes frecuencias se propagan a distintas velocidades a través de la ionosfera. Esto se refleja en el margen de error.
Existen varios métodos, que pueden utilizarse por separado o combinados. Cada método tiene sus propias ventajas e inconvenientes:
GPS diferencial (DGPS) o GNSS diferencial (DGNSS):
- Resumen: El DGPS/DGNSS utiliza específicamente las diferencias de la «fase del código» (también denominada «pseudodistancia») entre dos receptores para eliminar muchos de los errores del presupuesto.
- Ventaja: al ser más sencillo de implementar en el receptor, este método está más extendido que otros tipos.
- Desventaja: dado que este método utiliza el código en lugar de la portadora, la precisión máxima que se puede alcanzar es mucho más limitada.
Cinemática posprocesada (PPK) o cinemática en tiempo real (RTK):
- Resumen: Los métodos cinemáticos utilizan tanto la fase del código como la fase de la portadora para determinar la posición. Estos métodos pueden aplicarse a posteriori (mediante posprocesamiento, como en el caso del PPK) o en tiempo real (como en el caso del RTK).
- Ventajas: La precisión máxima de los métodos cinemáticos es excelente, ya que permiten alcanzar una precisión de centímetros o decímetros incluso en el caso de dispositivos en movimiento.
- Desventajas: Dado que los métodos cinemáticos utilizan la fase de la portadora, son más susceptibles a los efectos de multitrayecto y a los sesgos de la antena. Tampoco hay garantía de que se pueda encontrar una solución cinemática, por lo que, en la práctica, habrá ocasiones (especialmente con receptores en movimiento) en las que la precisión no sea superior a la de un receptor autónomo.
Posicionamiento de punto preciso (PPP):
- Resumen: El PPP no es un método de diferenciación tradicional como el DGNSS o el PPK/RTK. En su lugar, utiliza diversos métodos (doble frecuencia; fase de la portadora; información sustitutiva del reloj y la posición del satélite) para proporcionar un posicionamiento de precisión.
- Ventajas: Aunque sigue siendo necesario un enlace de datos, este método no requiere un segundo receptor. Este método ofrece la máxima precisión, lo que permite un posicionamiento con una precisión de centímetros o incluso milímetros.
- Inconvenientes: Este método sigue requiriendo una conexión de datos (normalmente a Internet o vía satélite). Además, puede tardar bastante tiempo en «convergir» en la posición deseada —fácilmente decenas de minutos—.
En definitiva, los fabricantes de drones, los proveedores de primer nivel del sector de la automoción y otras empresas disponen de numerosas opciones para alcanzar una precisión a nivel de decímetros, centímetros o milímetros. El equipo de expertos en ingeniería de « Taoglas» está a su disposición para ayudarle a analizar esas opciones y elegir la solución ideal. Hemos desarrollado un útil flujo de trabajo para explorar nuestra amplia gama de servicios de diseño y pruebas de antenas, al que puede acceder a través del botón que aparece a continuación.


